


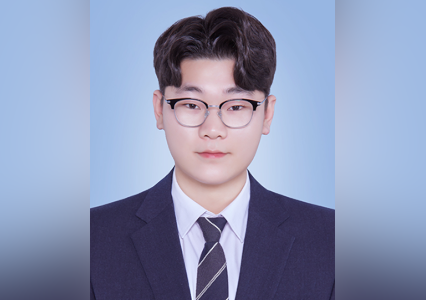
| 제 목 | 석사과정 강대근 (지도교수 한동석), 한국정보통신설비학회 하계학술대회에서 “단안 카메라와 3차원 LiDAR 포인트 클라우드 맵 기반 강인한 크로스모달 위치추정 기법” 우수논문상 수상 | ||||
|---|---|---|---|---|---|
| 작성자 | 관리자 | 작성일 | 2026-09-18 | 조회수 | 92 |
| 첨부파일 | |||||
 전자전기공학부 강대근 학생(지도교수 한동석)은 2026년 8월 26일부터 28일까지 개최된 2026년 한국정보통신설비학회 하계학술대회에 참가하여, 「단안 카메라와 3차원 LiDAR 포인트 클라우드 맵 기반 강인한 크로스모달 위치추정 기법」을 주제로 연구 결과를 발표하였다. 본 연구에서는 자율주행 차량 및 이동 로봇이 GNSS 신호가 불안정한 도심 환경에서도 안정적으로 위치를 추정할 수 있도록, 사전에 구축된 3차원 LiDAR 지도와 주행 시 단안 카메라 영상만을 활용하는 크로스모달 위치추정 기법을 제안하였다. 지도 구축 단계에서는 LiDAR 데이터를 이용해 정밀한 3차원 포인트 클라우드 지도를 생성하고, 실제 위치추정 단계에서는 단안 영상으로부터 깊이 및 의미 정보를 추정하여 3차원 질의 포인트 클라우드를 생성한다. 이후 장소 인식 모델을 통해 복수의 후보 지도를 검색하고, FPFH-RANSAC 및 ICP 기반 기하 정합을 순차적으로 수행하여 차량의 6자유도 위치와 자세를 추정하도록 구성하였다. 특히 지도 구축에 사용한 LiDAR를 실제 주행 시에는 사용하지 않아, LiDAR 지도의 높은 기하학적 정확도를 활용하면서도 차량의 센서 구성 및 연산 부담을 줄일 수 있는 것이 특징이다. 이번 연구는 저비용 단안 카메라와 사전 구축된 LiDAR 지도를 결합하여 자율주행 차량의 안정적인 위치추정을 구현할 수 있는 가능성을 제시하였으며, 향후 다양한 도로 및 주행 환경에서의 성능 평가와 실제 자율주행 플랫폼을 이용한 실시간 적용 연구로 확장할 예정이다. * 지능신호처리 연구실 (iSPL) 홈페이지 |
|||||
| [좋아요 0 ] | |||||
댓글 ( 0 )
